快速开始
机器人点亮与手柄控制
手柄部件说明
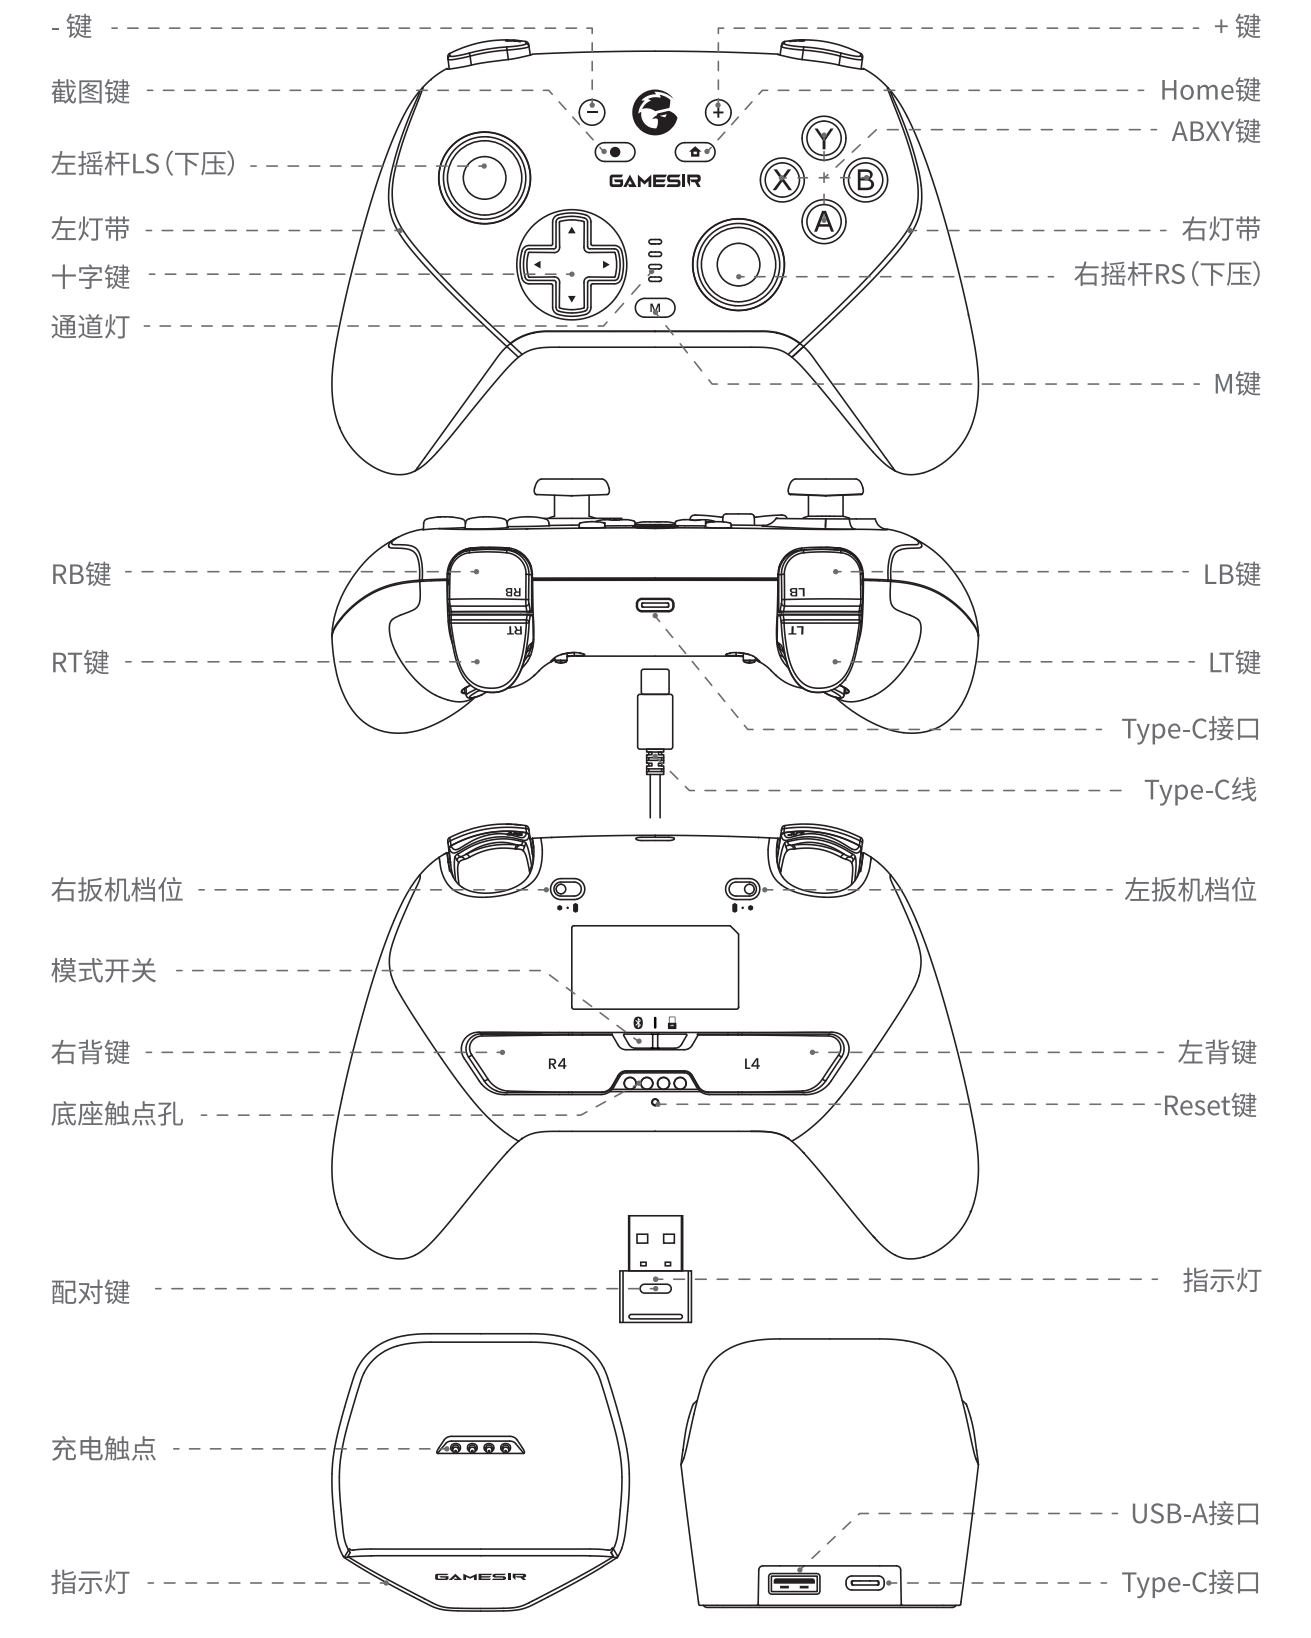
机器人默认自带手柄控制,手柄连接机器人后,需先进入预备模式(LB+A),确认各关节执行器正常后,再切换到控制模式(RB+A),然后才可以使用其他按键遥控机器人。
| 功能 | 键位 | 对应指令说明 | 手柄图示 |
|---|---|---|---|
| 手柄连接 | Home键 | 1. 机器人开机后,将手柄接收器插入机器人USB口; 2. 手柄背部模式开关拨动至接收器档  ; 3. 长按【HOME键】,通道灯【二四】闪烁松开; 4. 通道灯【二四】常亮即连接成功。 | 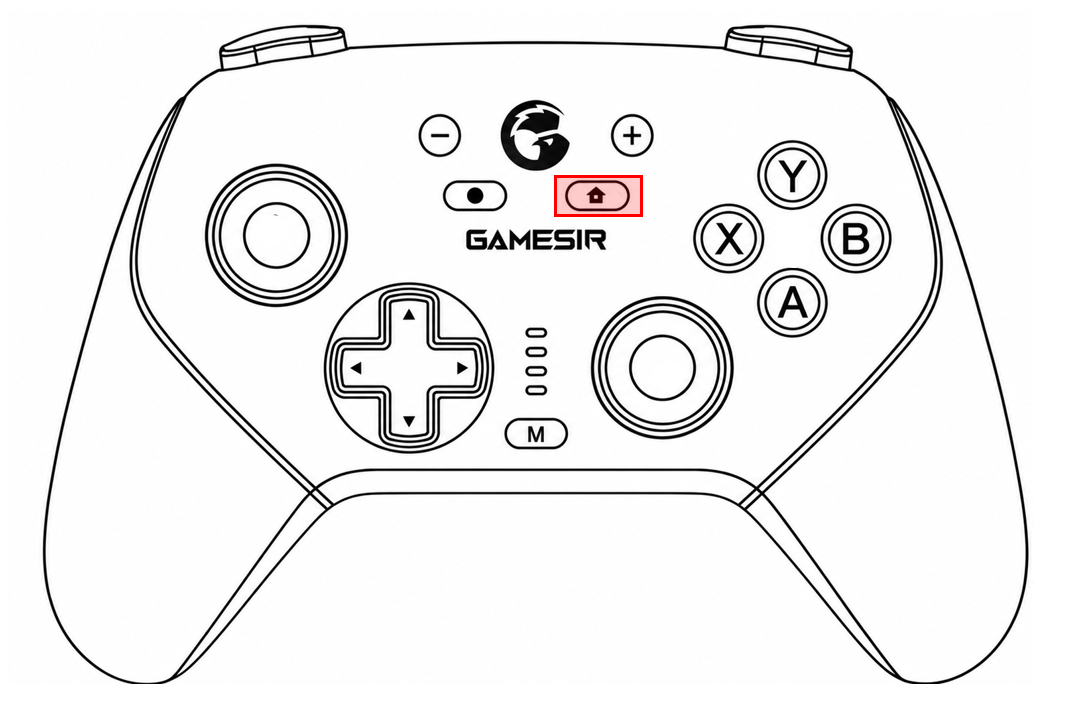 |
| 底盘移动 | 左摇杆 | 前推:整机前进 后推:整机后退 左推:整机向左平移 右推:整机向右平移 推动幅度越大,移动速度越快 | 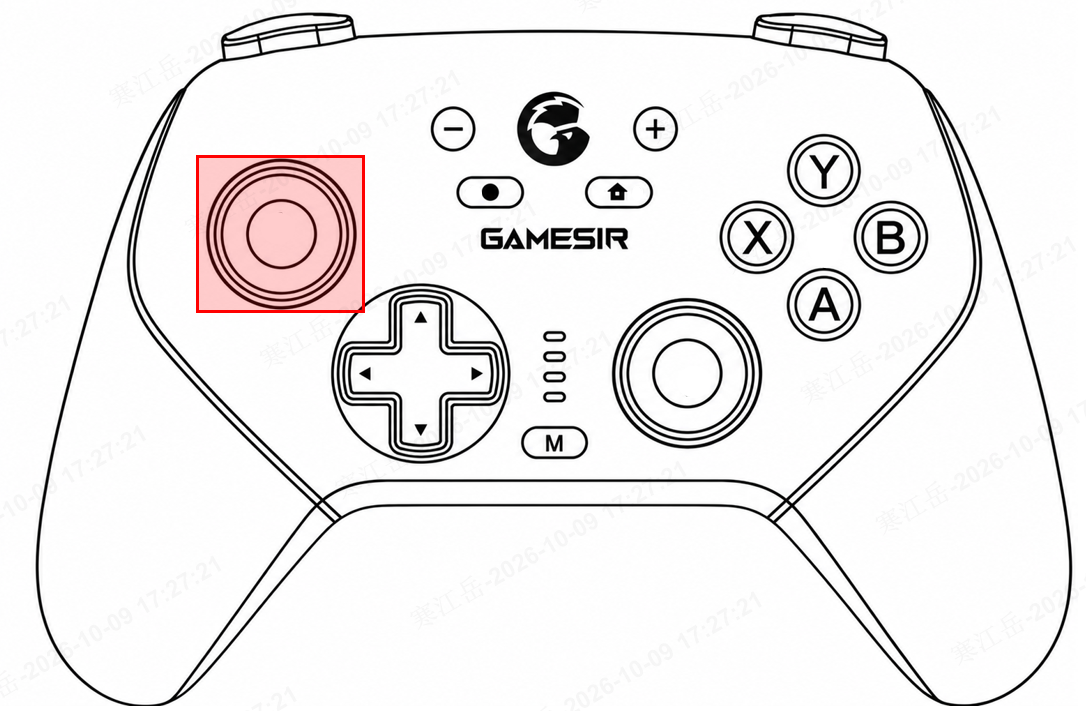 |
| 右摇杆 | 前推:无定义 后推:无定义 左推:整机向左转动 右推:整机向右转动 推动幅度越大,移动速度越快 | 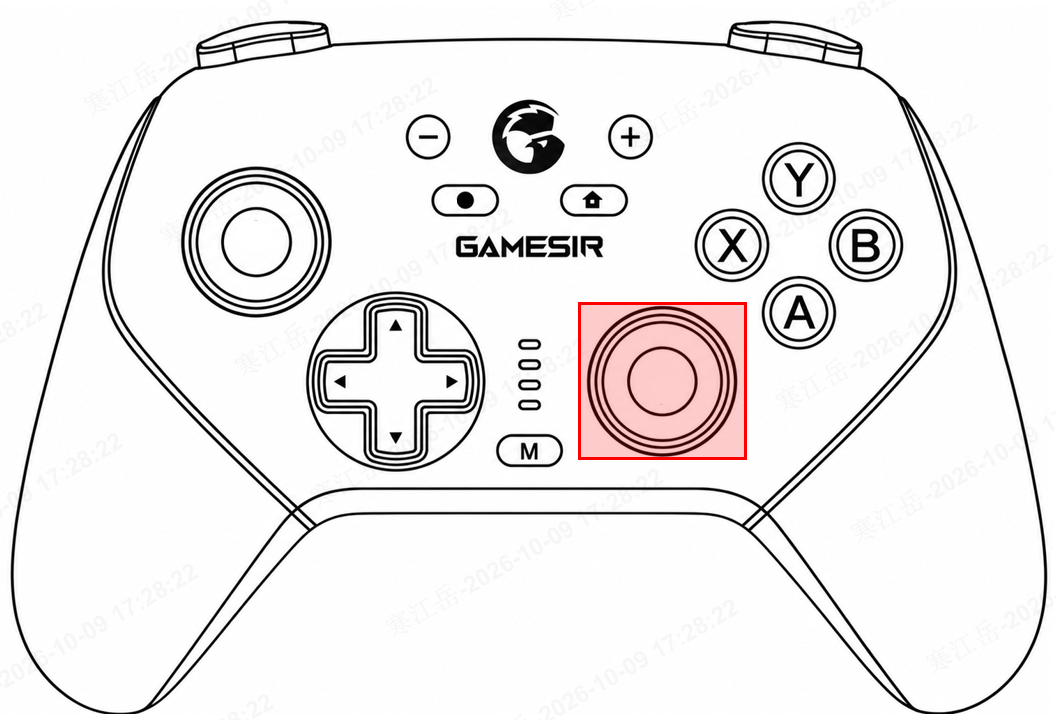 | |
| 上身移动 | 十字按键 | 上键:躯干上升 下键:躯干下降 左键:机器人腰部左转 右键:机器人腰部右转 | 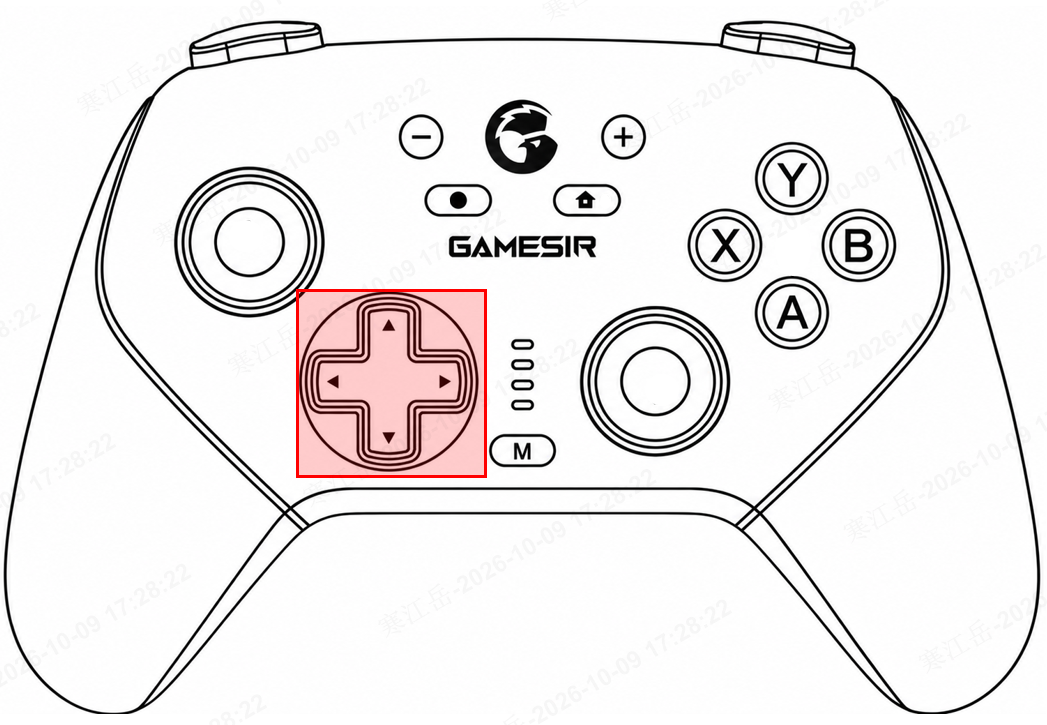 |
| 功能按键: A、B、X、Y | X键:机器人腰部向左倾斜 B键:机器人腰部向右倾斜 Y键:机器人腰部向前倾斜 A键:机器人腰部向后倾斜 | 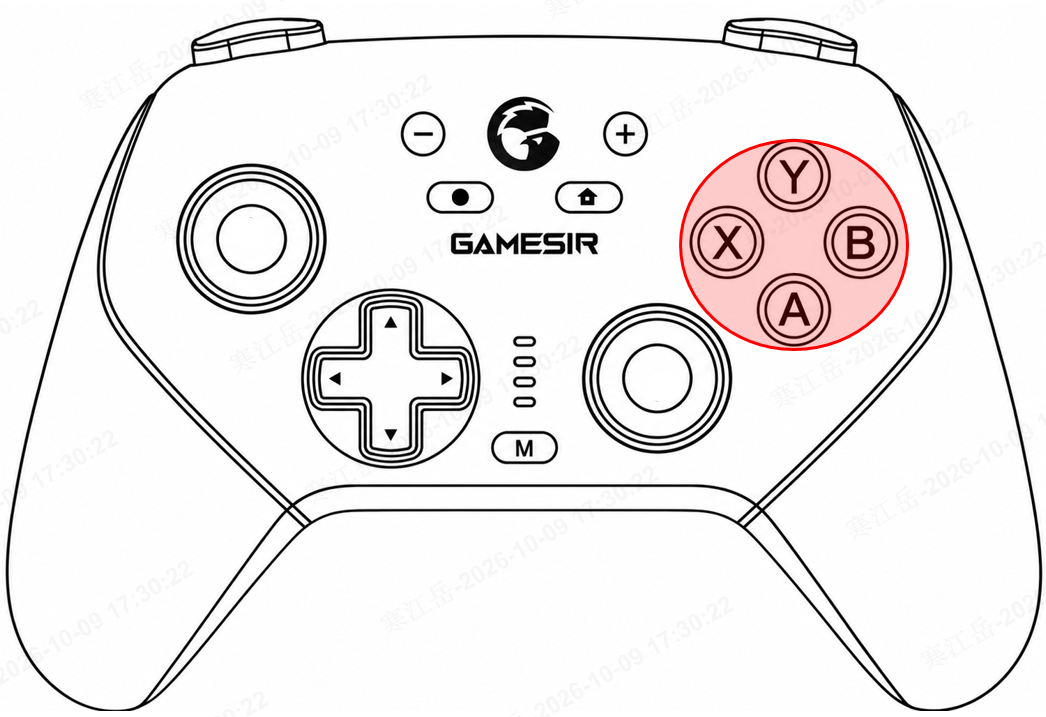 |
夹爪安装
安装方法
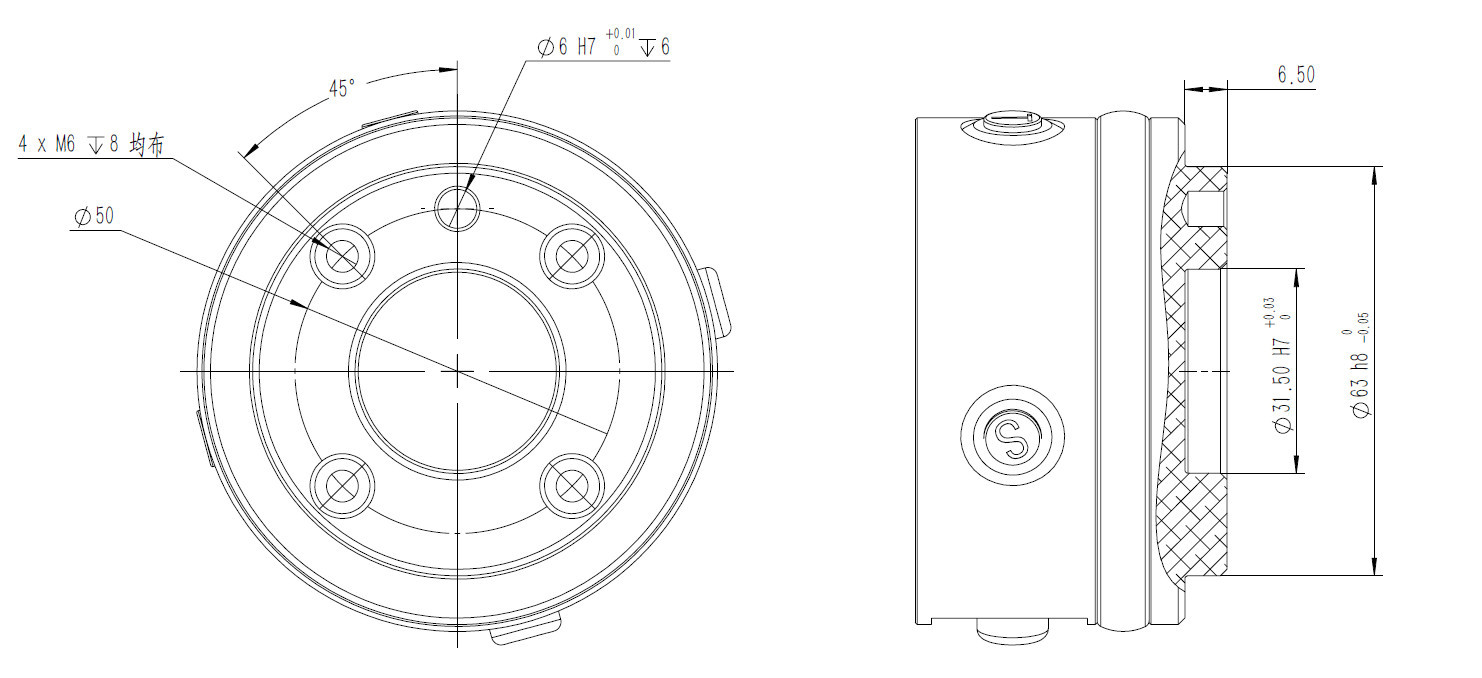
夹爪安装需接标准法兰(符合 GB/T 14468.1-50-4-M6 暨 ISO 9409-1-50-4-M6 标准),规格参数如图所示:
算法配置
由于夹爪形状相同,无法从外形上区分左右夹爪,所以在手臂末端安装夹爪时需要人为选择不同的USB接线口来区分左右夹爪,同时需要在软件配置时,配置成左手/右手/双手,以匹配软件算法。