机器人概览
GRW 是一款傅利叶自主推出的轮式双臂机器人,包含"外观版"和"骨骼版"两个版本,图示为标准外观版本。具体详细参数请参照《GRW-产品说明书》。
开发者可以在 GRW 上进行"二次开发、数据采集、抓取模型训练、作业现场调试与部署"等。
整机部件说明
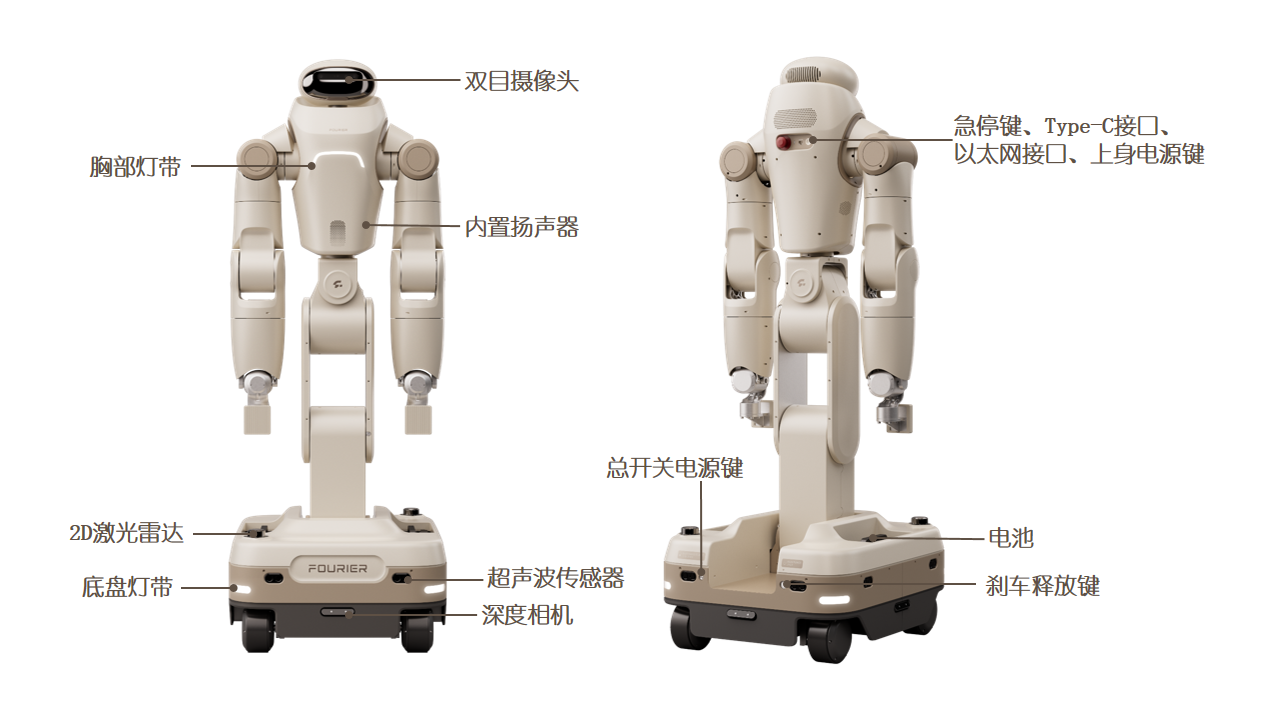
接口按键说明
| 图示 | 名称 | 说明 |
|---|---|---|
 | 急停键 | 机身急停按钮,紧急情况请直接拍下,拍下后,全身静止带抱闸,不会摔倒。 |
 | Type-C接口 | 主要调试接口,可以连接拓展坞使用。 |
 | 以太网接口 | 主要调试接口,连接以太网使用。 |
 | 上身电源键 | 控制机器人上半身的电源开关。 |
 | 总开关电源键 | 控制整机总电源输入的通断。 |
 | 刹车释放键 | 唯一人工手推机器人形式,开关上电后,按下刹车释放,可手动推动机器人。 |
规格参数表
| GRW参数说明 | |
|---|---|
| 机械参数 | |
| 高 | 1231-1695.5mm |
| 长 | 722mm |
| 宽 | 633mm |
| 净重 | ≈240kg |
| 肩宽 | 584mm |
| 臂展 | 1966mm(不含末端) |
| 最大摸高 | 2143.7mm |
| 旋转直径 | 880mm |
| 关节参数 | |
| 整机自由度 | 24(不含末端) |
| 头部自由度 | 2 |
| 单臂自由度 | 7 |
| 腰部自由度 | 3 |
| 腿部自由度 (折叠部分) | 2 |
| 底盘自由度 | 3 |
| 最大关节峰值扭矩 | 500 N·m |
| 通讯接口 | EtherCAT |
| 电气参数 | |
| 标称电压 | 44.8V |
| 额定功率 | ≈1300W |
| 安全失电抱闸 | 具备(底盘除外) |
| 性能参数 | |
| 平均行驶速度 | 约0.8m/s |
| 最大坡度 | ≤10度 |
| 基础算力 | AMD Ryzen 8核高性能CPU |
| 高算力模组 | 背包形式选配:Jetson-AGX-Orin/ Thor |
| 双臂额定负载 | 16 kg |
| 重复定位精度 | ±0.1 mm |
| 电池及适配器 | |
| 电池容量 | 双电池,单个672wh |
| 电池类型 | 锂离子电池 |
| 单电池重量 | 6.1kg |
| 电池标称电压 | 44.8V |
| 充电限制电压 | 51.1V |
| 循环寿命 | ≥2000(80%DoD) |
| 续航时间 | 4h |
| 充电时间 | ≈2h(0~80%) |
| 适配器输入参数 | 100~240V AC. 50/60hz |
| 适配器输出参数 | 51.1V DC 7.0A |
| 热插拔 | 支持 |
| 中央处理器 | |
| 操作系统 | ubuntu 22.04 |
| 处理器 | AMD Ryzen |
| I/O | Type-C(USB3.0)、RJ45 |
| 感知传感器配置 | |
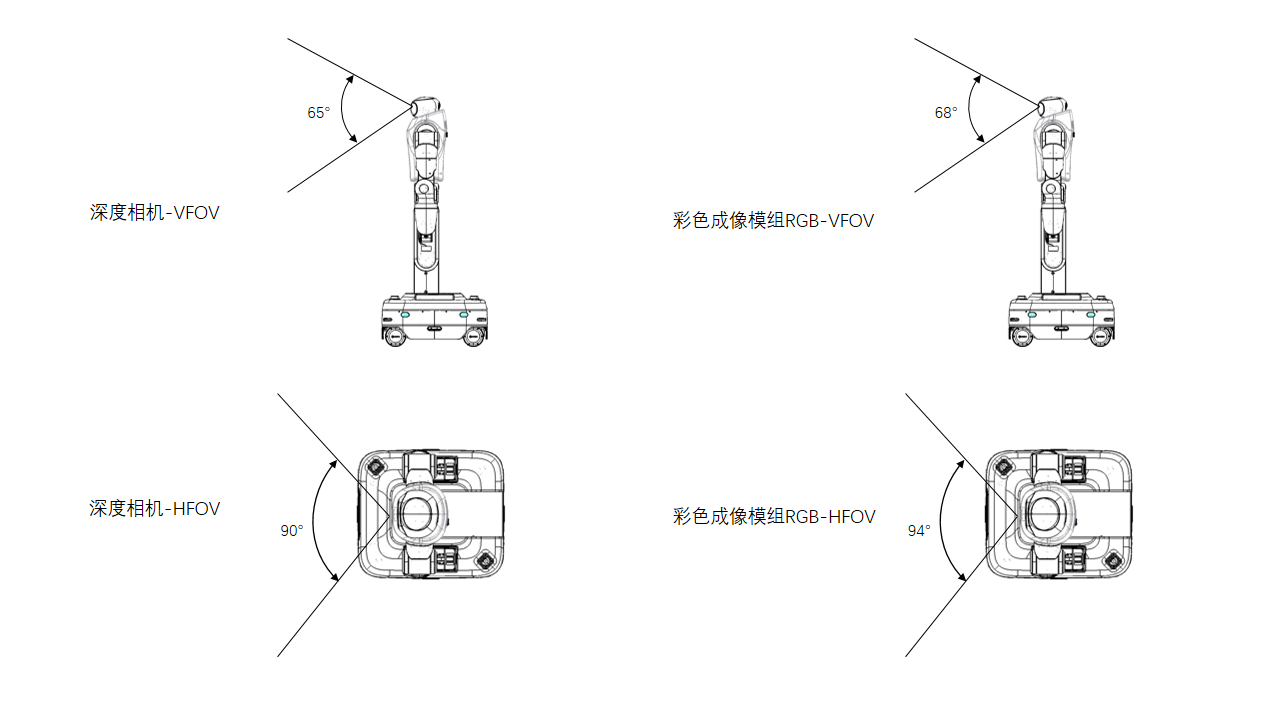
| 摄像头模组 | 头部:RGB+结构光深度相机*1 |
| 底盘:深度相机* 4 | |
| 雷达模组 | 底盘:超声波雷达*8 |
| 底盘:激光雷达*2 | |
| IMU | 6轴,支持加速度和角速度的检测 |
| 扬声器 | 具备 |
| 外壳材质 | |
| 外壳材质 | 航空铝+工程材料 |
| 末端模组 | 基础版无执行末端。 客户可进行夹板,二指,三指,五指灵巧手选配 |
关节限位说明
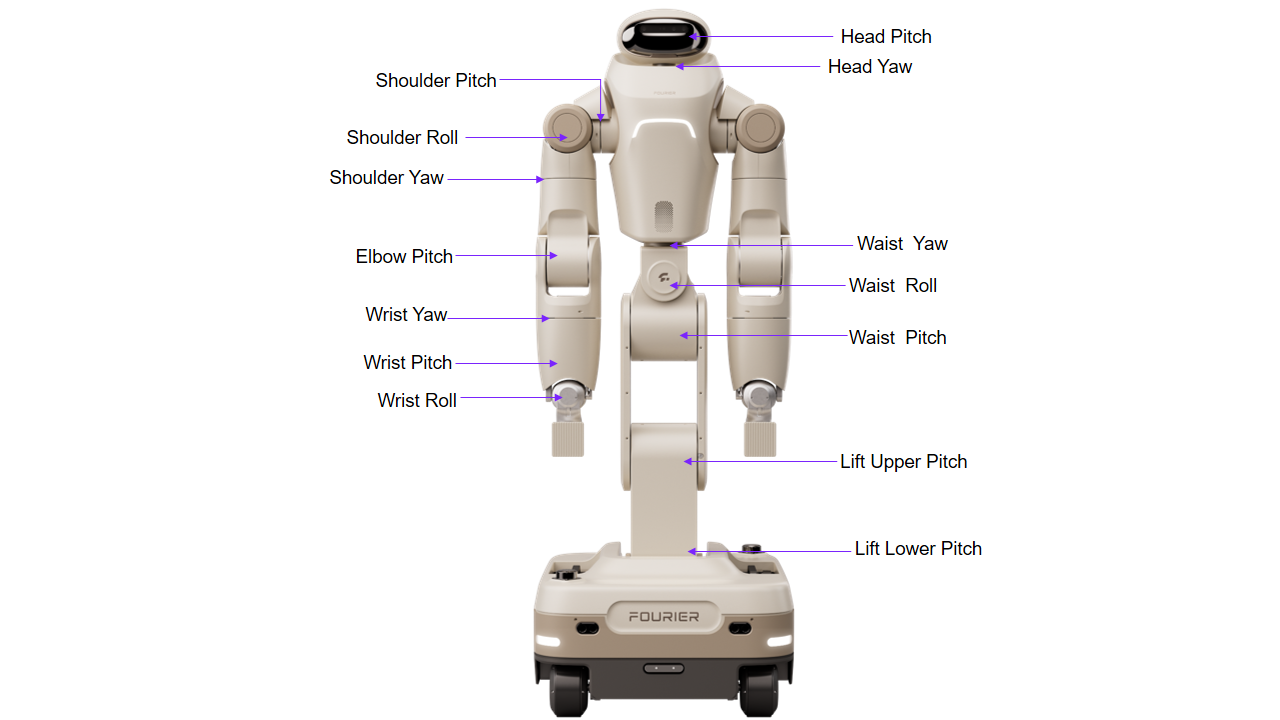
| 部位 | 关节名称 | 运动范围 |
|---|---|---|
| 头部 | Head Pitch | -30°~30° |
| Head Yaw | -80°~80° | |
| 肩部 | Shoulder Pitch | -170°~170° |
| Shoulder Roll | R: -110°~15° / L: -15°~110° | |
| Shoulder Yaw | -105°~105° | |
| 肘部 | Elbow Pitch | -100°~35° |
| 手腕部 | Wrist Yaw | -105°~105° |
| Wrist Pitch | -75°~75° | |
| Wrist Roll | -70°~70° | |
| 腰部 | Waist Yaw | -150°~150° |
| Waist Roll | -45°~45° | |
| Waist Pitch | -60°~14° | |
| 膝部 | Lift Upper Pitch | -90°~58° |
| 脚踝部 | Lift Lower Pitch | -29°~45° |
执行器IP分布示意图
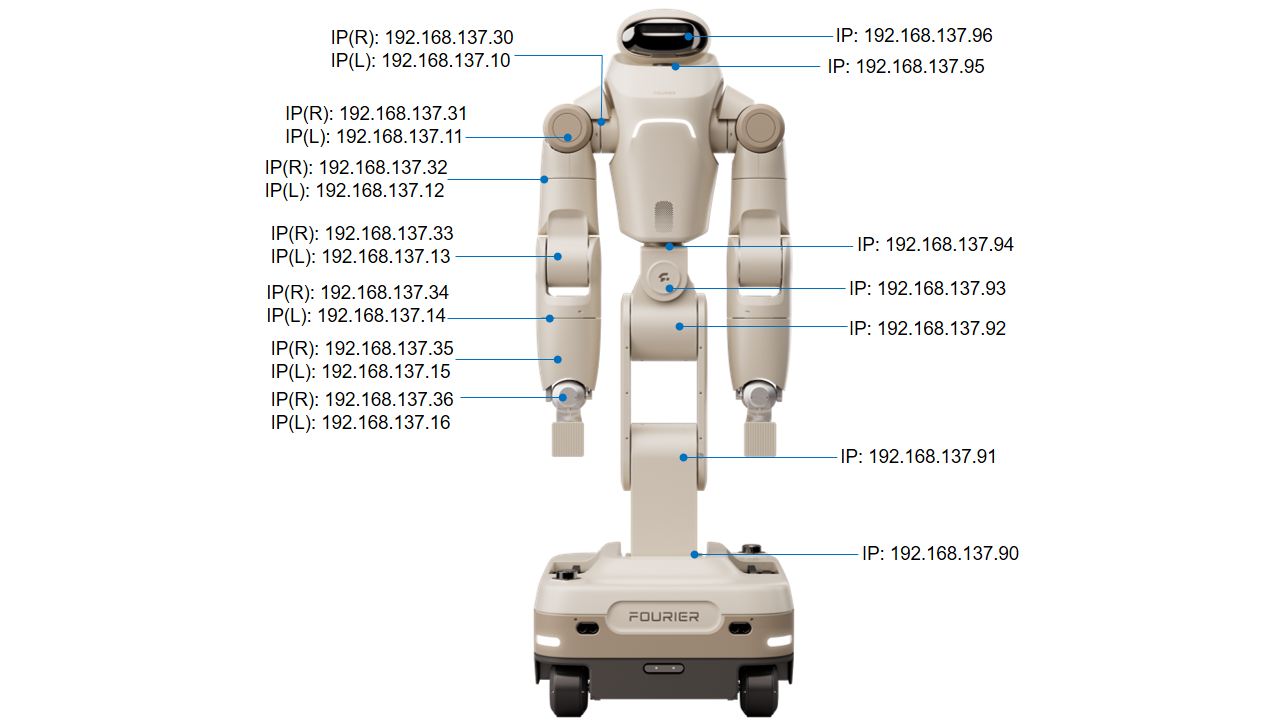
传感器视场角
头部相机视场角