快速开始(真机)
本指南将带你使用 Fourier Aurora SDK 控制一台真实的 GR-3 机器人。
登录系统
本地登录
连接显示器、键盘和鼠标到机器人胸部的计算机。启动后,用户凭据如下:
用户名:机器人名称小写(例如 gr301aa0015)
默认密码:fftai2015
远程登录(SSH)
你可以通过 SSH 远程登录机器人的胸部计算机。
有线连接: 通过以太网将你的 PC 连接到机器人,并配置 PC 的 IPv4 设置:
- IP 地址:192.168.137.X(
X应当避免与电机 IP 冲突) - 子网掩码:255.255.255.0
- 网关:192.168.137.1
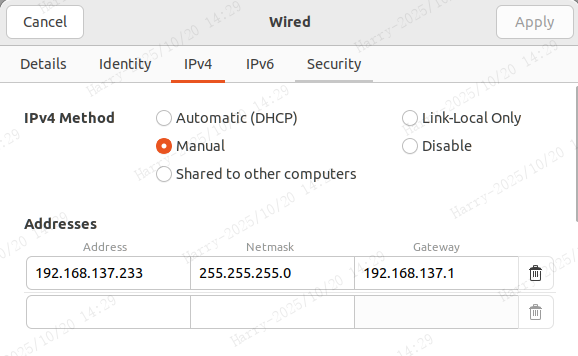
使用机器人的序列号执行 SSH 命令。例如,对于机器人 GR301AA0015:
ssh gr301aa0015@192.168.137.220
默认密码:fftai2015
无线连接: 先将你的 PC 连接到机器人的 Wi-Fi。SSID 格式为 GR301AA0015_5G 或 GR301AA0015_2.4G,密码为 fftai,2015。连接后,通过 SSH 登录,方式与有线连接相同。
控制机器人
1. 手柄控制
手柄控制功能在当前版本中尚未开放。感谢您的理解与耐心,该功能已在我们的规划中,将在后续版本中正式推出,敬请期待!
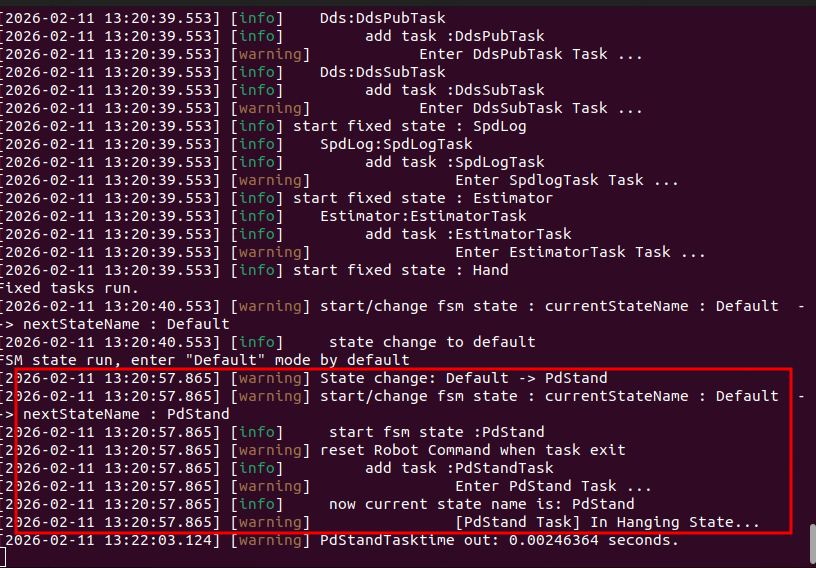
Aurora 启动后,在手柄上按下 LB + B。如果使用 preinit 脚本,终端将显示状态从 Default 切换到 PdStand——机器人弯曲双腿,在悬吊状态下进入站立姿态。
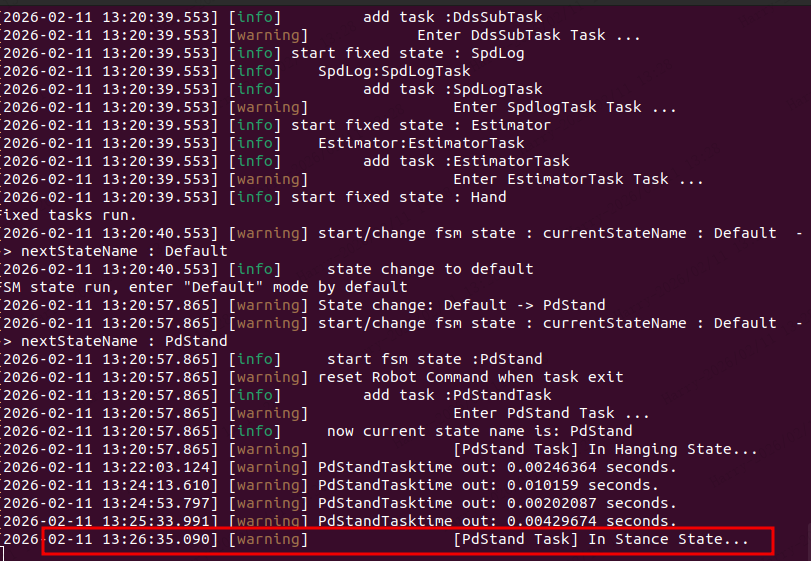
将机器人从升降架上放下,使其直立在地面上。机器人开始站立。
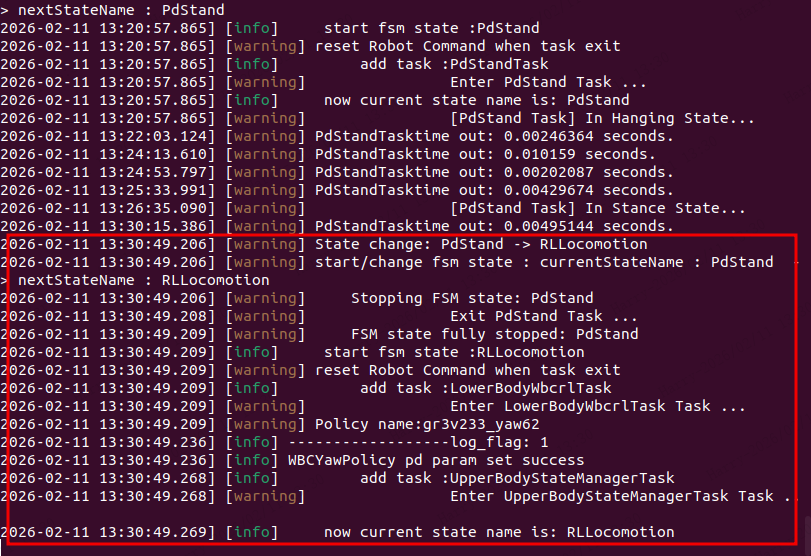
按下 RB + A,终端状态从 PdStand 切换到 RLLocomotion:
使用左摇杆(垂直轴)控制前进/后退速度,右摇杆控制转向。向前推左摇杆——机器人开始行走。
本教程介绍了基本的站立和行走。更多状态和功能请参阅 GR Controller。
2. Python 客户端控制
你也可以通过 Aurora Python 客户端以编程方式控制机器人。
安装客户端
打开一个新终端(在 Docker 容器内或本地 Python 环境中)并执行:
sudo apt install python3-pip
pip install fourier-aurora-client==0.2.1
如果使用本地环境,Python 版本必须 >= 3.9。 当前版本不支持远程通过python客户端远程连接Aurora,需要在宿主机上运行python客户端
推荐使用root权限启动python客户端,如果在非root权限运行,需要设置以下环境变量:
export FASTDDS_BUILTIN_TRANSPORTS=UDPv4
或在 Python 脚本中设置:
import os
from fourier_aurora_client import AuroraClient

os.environ["FASTDDS_BUILTIN_TRANSPORTS"] = "UDPv4"

client = AuroraClient.get_instance(domain_id=123)  # Aurora 默认使用 domain_id=123
# 其余代码 ...
运行快速开始示例
在虚拟环境中运行以下示例:
import os
import time
from fourier_aurora_client import AuroraClient

if __name__ == "__main__":

    # 设置环境变量
    os.environ["FASTDDS_BUILTIN_TRANSPORTS"] = "UDPv4"

    # 初始化客户端
    client = AuroraClient.get_instance(domain_id=123, robot_name="gr3")
    time.sleep(1)

    # 使用 set_fsm_state() 切换 FSM 状态。状态映射表请参考控制器文档。
    cmd = input("按 Enter 切换到 PdStand...")
    client.set_fsm_state(2)
    time.sleep(1.0)

    # 使用 set_velocity_source() 设置速度指令来源。客户端控制速度时,应设为 2。
    cmd = input("按 Enter 进入行走任务...")
    client.set_fsm_state(3)
    time.sleep(1.0)
    client.set_velocity_source(2)

    # 使用 set_vel() 发送速度指令。
    cmd = input("按 Enter 开始行走...")
    client.set_velocity(0.2, 0.0, 0.0, 3.0)
    time.sleep(1.0)

    client.close()
    print("客户端使用示例已成功完成。")
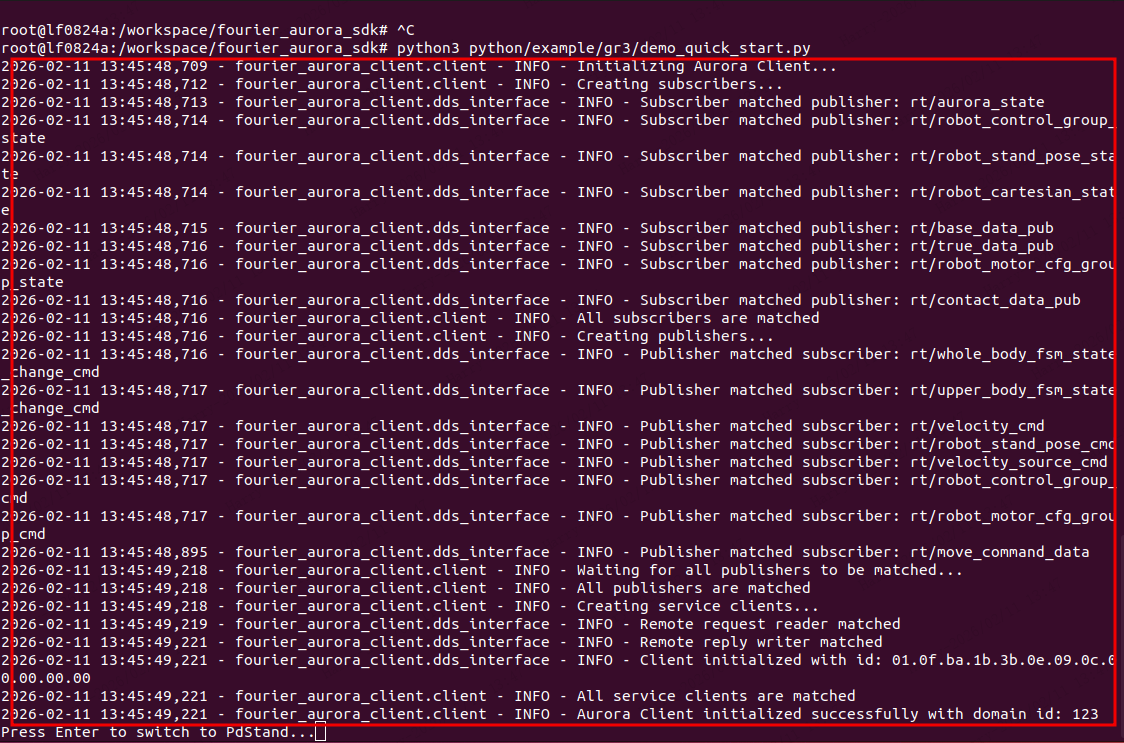
可通过检索本地文件来监控Aurora运行日志
tail -n 100 -f /opt/fftai/log/aurora_log/aurora_main/aurora_main_*.txt
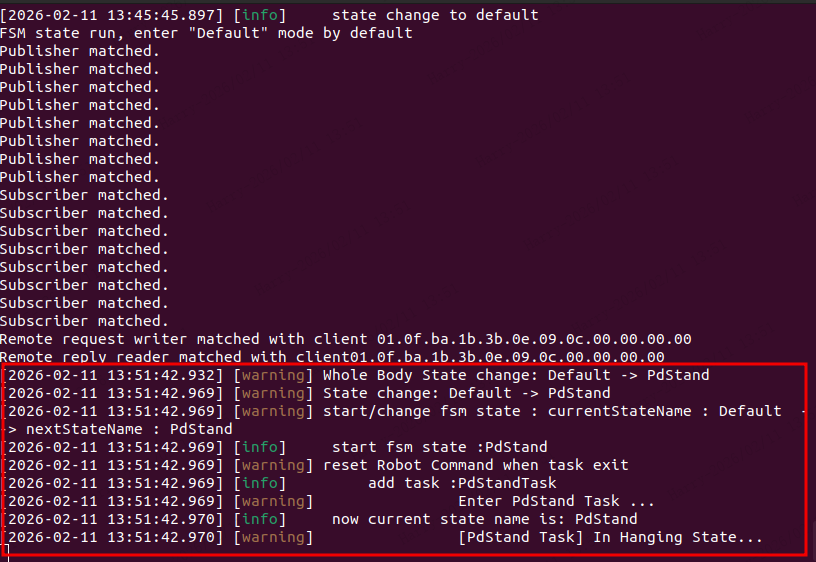
当提示 "按 Enter 切换到 PdStand..." 时,按下 Enter。Aurora 终端状态从 Default 切换到 PdStand:
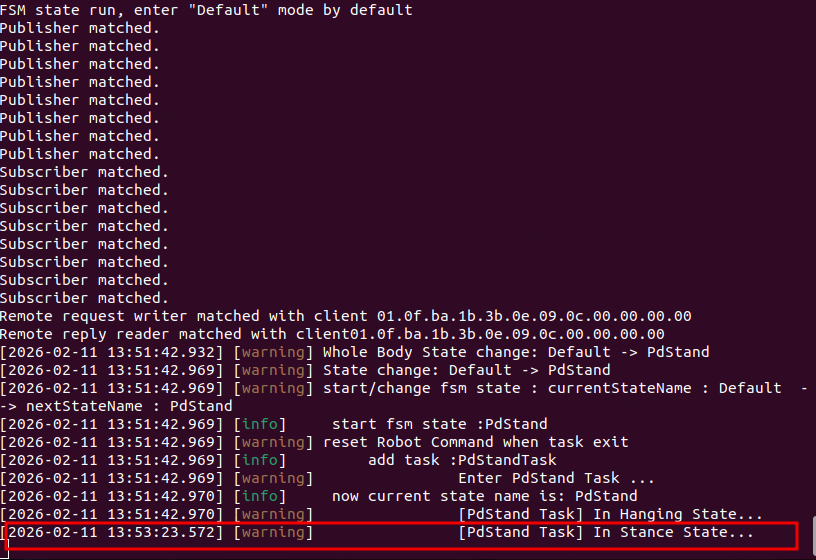
将机器人放置在地面上——它开始站立:
当提示 "按 Enter 进入行走任务..." 时,按下 Enter。终端切换到 RLLocomotion:
当提示 "按 Enter 开始行走..." 时,按下 Enter。客户端通过 set_velocity 发送 0.2 m/s 的前进速度指令,机器人开始行走。